Робопалец помогает выполнять задачи одной рукой
Учёные создали EgoThumb — дополнительный роботизированный палец с открытыми чертежами и кодом, который позволяет одной руке выполнять сложные задачи по удержанию и манипулированию предметами, обычно требующие участия обеих рук.
EgoThumb оснащён компактным пальцем с тягами для сгибания и разгибания суставов — двигатели расположены на предплечье, что уменьшает массу конструкции у кисти и позволяет точно управлять суставами. Система использует обучение по демонстрациям человека: камера, направленная на ладонь, фиксирует положение руки, роботизированного пальца и объекта, а алгоритм учитывает изображения и положения суставов робопальца, определяя, когда нужно схватить, удерживать или отпустить предмет.
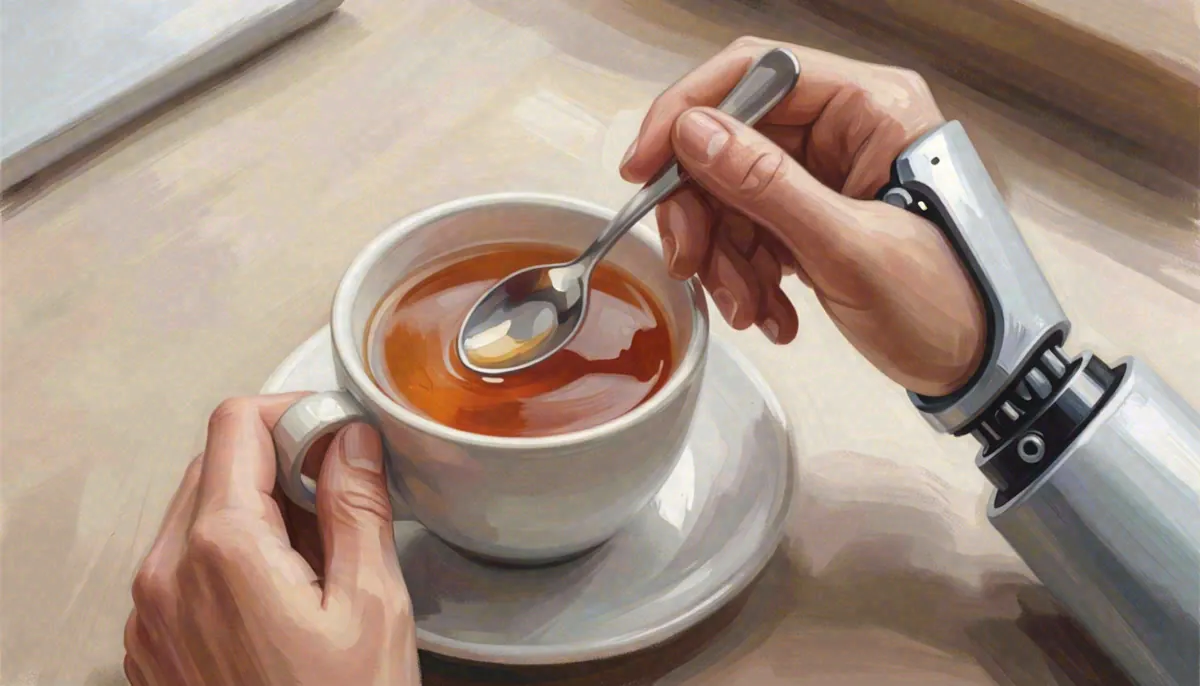
В ходе испытаний были протестированы четыре задачи: подъём куба, удержание бутылки при откручивании крышки, стабилизация чашки при помешивании чая, удержание и наклон чашки для перекладывания шарика ложкой. Для обучения участник записал по 50 демонстраций каждой задачи, управляя робопальцем; при проверке каждый пользователь выполнил по 10 попыток каждой задачи в тех же зонах размещения предметов, что и при обучении.
У участника, записавшего демонстрации, средняя доля успешных попыток по четырём задачам составила 0,9. Два новых пользователя, чьи руки не использовались для обучения, показали результаты 0,925 и 0,875. Это свидетельствует о возможности применения системы разными людьми, хотя и не гарантирует её универсальности.
При расширении зон выполнения задач эффективность снизилась: например, средний показатель по пользователям упал до 0,53 для задачи с помешиванием чая и до 0,17 для задачи с перекладыванием шарика. Авторы связывают это с визуальными изменениями обстановки и сложностью длительных последовательностей действий.
Ранее по теме: Водоросли и свет привели в движение мягкую руку-робота
Источник: alphaXiv