Учёные создали магнитного робота, меняющего форму
Команда профессора Ли Яна из Уханьского университета разработала нового магнитного микроробота с двумя устойчивыми формами, который использует неоднородные магнитные поля для разнообразных движений.
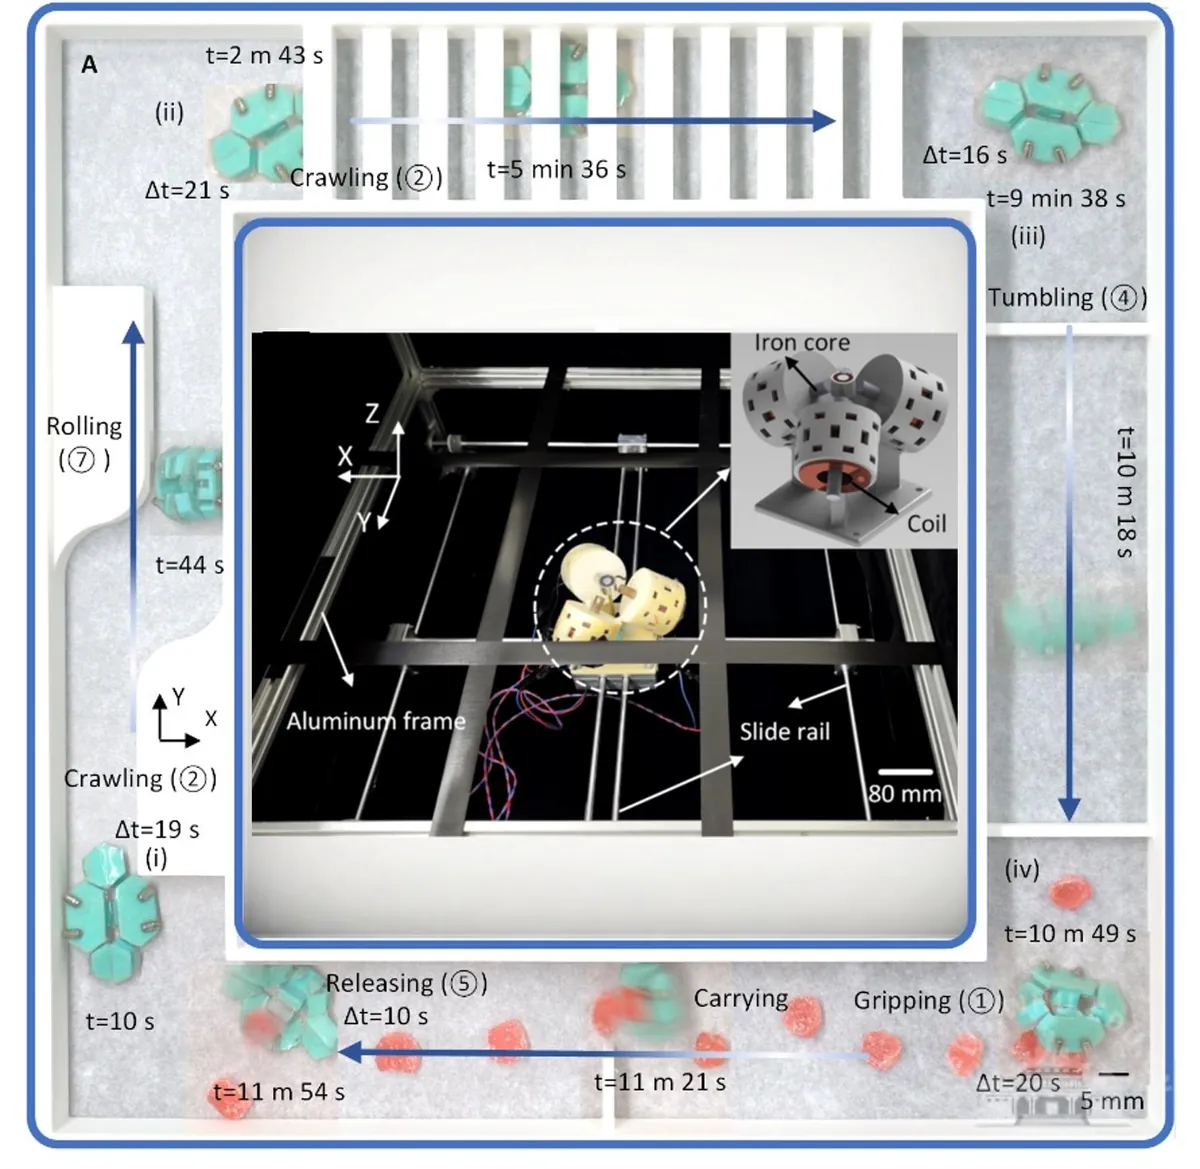
Результаты исследования опубликованы в международном журнале Nature Communications. Разработанный робот способен выполнять несколько функций: ползать, поворачивать, перекатываться, прыгать и захватывать предметы. В основе конструкции — складная структура оригами, которая позволяет роботу иметь два устойчивых состояния.
В отличие от традиционных магнитных роботов, новая модель частично полагается на собственную структурную адаптивность, а не только на точное управление внешним магнитным полем. При слабом воздействии поля робот гибко меняет форму для движения, а при сильном импульсе быстро переключается в другую стабильную форму для выполнения задач.
Конструкция обладает свойством самофиксации: после захвата объекта робот удерживает его даже без внешнего магнитного поля. В ходе экспериментов устройство успешно захватывало живые образцы (например, куколки шелкопряда), а также предметы разной формы — шары, кубы, тетраэдры. Робот также продемонстрировал устойчивость к ударам и усилиям на вытягивание.
Ранее по теме: Робот-мотылёк научился выращивать датчики
Источник: Уханьский университет